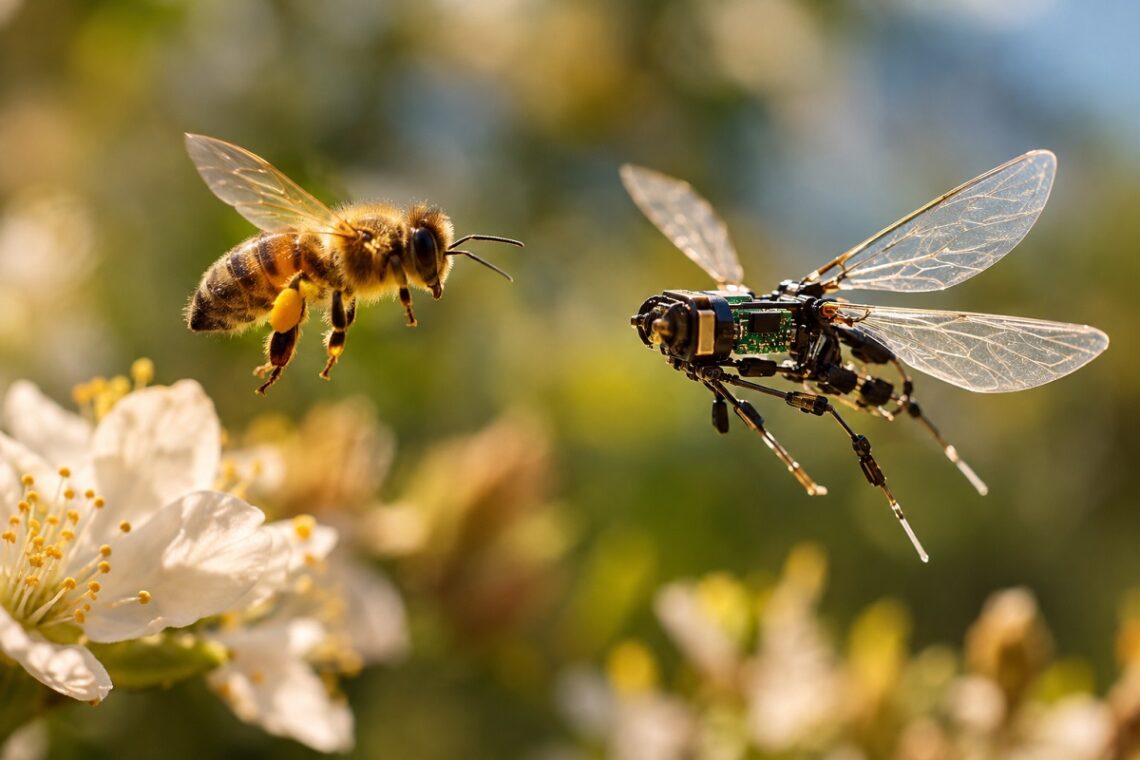
Api, formiche, termiti e altri insetti hanno sviluppato nel corso dell’evoluzione strategie straordinariamente efficienti per muoversi, percepire l’ambiente e cooperare. La robotica bioispirata studia questi comportamenti per trasformarli in nuove tecnologie, dai microrobot volanti agli sciami autonomi
La natura può diventare un laboratorio di progettazione. Nel corso dell’evoluzione, gli insetti hanno sviluppato soluzioni estremamente sofisticate per affrontare problemi che, in molti casi, la robotica sta ancora cercando di risolvere: volare utilizzando pochissima energia, muoversi in spazi ristretti, superare ostacoli, adattarsi a terreni irregolari e coordinare migliaia di individui senza un comando centrale.
È proprio da queste capacità che nasce una parte della robotica bioispirata, un settore nel quale biologia, ingegneria, informatica e scienza dei materiali si incontrano per trasferire nella tecnologia alcuni principi osservati negli organismi viventi.
Gli insetti rappresentano una fonte di ispirazione particolarmente interessante perché combinano dimensioni ridotte, strutture leggere, capacità motorie complesse e, nel caso delle specie sociali, forme di intelligenza collettiva che emergono dall’interazione fra individui relativamente semplici.
Cosa leggerai nell'articolo:
- Che cos’è la robotica ispirata alla natura?
- RoboBee: il robot che imita il volo degli insetti
- Le formiche diventano robot collaborativi
- I robot imparano dalle termiti
- Un insetto insegna a un robot a saltare
- Dai piccoli insetti alla robotica spaziale
- Perché gli insetti sono modelli così interessanti?
- Quali saranno gli usi futuri della robotica ispirata alla natura?
- La lezione più importante viene dalla colonia, non dal singolo robot
Che cos’è la robotica ispirata alla natura?
La robotica bioispirata non consiste necessariamente nel costruire una macchina che assomigli esteriormente a un animale. L’obiettivo più interessante è comprendere come funziona una soluzione biologica e tradurne il principio in un sistema artificiale.
Un robot può quindi ispirarsi a un insetto senza avere sei zampe o ali. Può, per esempio, utilizzare un sistema di coordinamento simile a quello di una colonia di formiche, oppure sfruttare un meccanismo di locomozione derivato dall’osservazione del movimento di un insetto.
La natura diventa così una fonte di principi progettuali. L’attenzione può concentrarsi sulla struttura del corpo, sul movimento, sui materiali, sui sistemi sensoriali oppure sulle modalità attraverso cui molti individui collaborano.
RoboBee: il robot che imita il volo degli insetti
Uno degli esempi più conosciuti è RoboBee, sviluppato dai ricercatori della Harvard John A. Paulson School of Engineering and Applied Sciences e del Wyss Institute.
Il progetto nasce dall’osservazione della biomeccanica degli insetti volanti. Il robot è estremamente piccolo e utilizza ali sottilissime che vengono fatte oscillare rapidamente attraverso attuatori piezoelettrici. Il sistema è stato progettato per ottenere decollo verticale, volo stazionario e controllo della direzione, capacità tipiche degli insetti volatori.
La ricerca non si è fermata al semplice volo. Nel corso degli anni RoboBee è stato modificato per poter interagire con l’acqua e persino passare dall’ambiente acquatico a quello aereo. I ricercatori di Harvard hanno infatti realizzato una versione capace di nuotare e successivamente di riemergere e riprendere il volo.
Nel 2025 il progetto ha fatto un ulteriore passo avanti con l’introduzione di zampe ispirate alla tipula, un insetto noto per la capacità di effettuare atterraggi delicati. Le nuove zampe consentono al microrobot di assorbire meglio l’impatto durante la transizione dal volo al terreno.
L’interesse per RoboBee non è soltanto ingegneristico. Le sue possibili applicazioni comprendono il monitoraggio ambientale, le operazioni di ricerca e soccorso e, in prospettiva, l’impollinazione robotica. Harvard indica inoltre la possibilità di utilizzare gruppi di questi microrobot per raccogliere dati meteorologici e ambientali distribuiti nello spazio.
Le formiche diventano robot collaborativi
Se l’ape rappresenta un modello interessante per il volo, le formiche offrono un’altra lezione fondamentale: l’intelligenza collettiva.
Una singola formica possiede capacità relativamente limitate. Una colonia, però, può costruire strutture complesse, trasportare materiali e modificare l’ambiente senza che esista un individuo incaricato di coordinare ogni operazione.
Questo principio ha ispirato diversi progetti di robotica a sciame. Nel 2026, ricercatori di Harvard hanno presentato i cosiddetti RAnts, piccoli robot ispirati alle formiche capaci di collaborare nella costruzione e nella demolizione di strutture senza un controllo centrale.
Il sistema utilizza un principio ispirato alla stigmergia, attraverso il quale gli individui coordinano indirettamente il proprio comportamento modificando l’ambiente. Nelle formiche, per esempio, le tracce chimiche lasciate dai singoli individui contribuiscono a orientare gli altri membri della colonia. Nei robot, questo principio è stato trasformato in segnali luminosi definiti “fotormoni”.
Ogni macchina segue regole relativamente semplici, ma dall’interazione fra numerosi robot emerge un comportamento collettivo molto più complesso.
È un concetto particolarmente importante per la robotica del futuro: anziché costruire una macchina estremamente complessa capace di svolgere ogni operazione autonomamente, potrebbe essere più efficiente utilizzare molti robot semplici che collaborano tra loro.
I robot imparano dalle termiti
Un’altra specie sociale ha ispirato uno dei progetti più significativi della robotica bioispirata: la termite.
Le colonie di termiti sono capaci di costruire strutture imponenti senza disporre di un architetto centrale che impartisca ordini ai singoli individui. Ogni termite risponde alle condizioni locali e alle modificazioni prodotte dalle altre.
Harvard ha trasformato questo principio nel progetto TERMES, nel quale piccoli robot autonomi collaborano alla costruzione di strutture tridimensionali. I robot possono trasportare blocchi, posizionarli, salire sulle strutture che hanno contribuito a costruire e continuare il lavoro senza essere guidati da un supervisore centrale.
La ricerca dimostra come poche regole locali possano produrre un comportamento collettivo complesso. I robot non devono necessariamente sapere che cosa stanno facendo gli altri membri dello sciame: reagiscono alle informazioni disponibili nell’ambiente.
Il principio è stato studiato anche dal punto di vista matematico e algoritmico e ha portato a sistemi nei quali le macchine possono coordinarsi utilizzando informazioni locali e una forma di comunicazione indiretta.
Le possibili applicazioni sono particolarmente interessanti per gli ambienti nei quali l’intervento umano è difficile o pericoloso. Harvard ha indicato, tra gli scenari futuri, la possibilità di utilizzare sistemi analoghi per costruire barriere contro le inondazioni, movimentare materiali o contribuire alla costruzione di strutture su altri pianeti.
Un insetto insegna a un robot a saltare
L’ispirazione biologica può riguardare anche il modo in cui un robot supera gli ostacoli. All’EPFL, in Svizzera, il progetto Tribot ha sviluppato un piccolo robot delle dimensioni di un insetto ispirato alle formiche trap-jaw, note per la loro capacità di compiere movimenti estremamente rapidi.
Il robot è stato progettato per utilizzare differenti modalità di locomozione: può camminare, strisciare e compiere diversi tipi di salto, compresi salti verticali, orizzontali e movimenti acrobatici. Il prototipo pesa circa dieci grammi ed è alimentato da una batteria propria.
La possibilità di cambiare modalità di movimento è particolarmente importante per i robot di piccole dimensioni, perché consente loro di affrontare ambienti nei quali una locomozione tradizionale potrebbe risultare inefficiente.
Dai piccoli insetti alla robotica spaziale
L’ispirazione proveniente dagli organismi viventi sta interessando anche l’esplorazione spaziale. La NASA studia da tempo robot capaci di affrontare ambienti estremi prendendo spunto dalla natura. Nei materiali educativi del Jet Propulsion Laboratory vengono citati, tra gli altri, robot destinati a muoversi su superfici difficili e sistemi progettati per esplorare territori extraterrestri prendendo ispirazione dalle capacità sensoriali e motorie degli organismi viventi.
Anche l’Agenzia Spaziale Europea sta esplorando questa strada. Nel 2026 una ricerca condotta dall’Università di Göteborg nell’ambito di un’attività ESA ha portato allo sviluppo di un robot morbido ispirato al movimento del verme, capace di avanzare attraverso una sequenza di contrazione ed estensione. Il progetto è stato concepito pensando alle future applicazioni nella locomozione robotica su altri corpi celesti, dove peso ridotto, flessibilità e capacità di adattarsi a terreni irregolari possono diventare caratteristiche decisive.
La ricerca spaziale offre infatti un ambiente ideale per la robotica bioispirata. Un robot destinato a un altro pianeta deve poter affrontare terreni sconosciuti, ostacoli e condizioni nelle quali l’intervento umano diretto è impossibile.
Perché gli insetti sono modelli così interessanti?
Il successo degli insetti evolutivi non deriva dalla loro complessità individuale, ma spesso dalla loro efficienza. Un insetto può essere estremamente piccolo, consumare poca energia e continuare a funzionare in ambienti difficili. Una colonia può inoltre distribuire il lavoro fra moltissimi individui, rendendo il sistema complessivamente resistente alla perdita di singoli elementi.
Queste caratteristiche rispondono ad alcune delle principali esigenze della robotica contemporanea: ridurre peso e consumo energetico, aumentare la capacità di adattamento, diminuire la necessità di controllo centralizzato e consentire a un sistema di continuare a funzionare anche quando alcuni dei suoi componenti smettono di operare.
La natura offre quindi non soltanto forme da copiare, ma strategie da comprendere.
Quali saranno gli usi futuri della robotica ispirata alla natura?
Le prospettive più interessanti riguardano probabilmente i sistemi composti da molti piccoli robot autonomi. In agricoltura, sciami di microrobot potrebbero in futuro essere utilizzati per monitorare le coltivazioni, individuare precocemente anomalie o, in determinati contesti, contribuire all’impollinazione.
Nel campo della protezione ambientale, robot di piccole dimensioni potrebbero distribuire sensori in aree difficili da raggiungere e raccogliere informazioni sulla qualità dell’aria, dell’acqua o sulle condizioni degli ecosistemi. Le potenzialità di RoboBee per il monitoraggio ambientale e l’impollinazione sono già oggetto di ricerca.
In caso di terremoti, incendi o altri disastri, piccoli robot potrebbero penetrare negli spazi nei quali una macchina più grande non riuscirebbe a entrare, cercando persone o raccogliendo informazioni prima dell’intervento dei soccorritori.
Anche la costruzione potrebbe cambiare. Sciami di robot ispirati agli insetti sociali potrebbero essere impiegati per realizzare strutture modulari, movimentare materiali o operare in luoghi pericolosi, riducendo l’esposizione degli esseri umani.
Robotic Autonomy: il contributo dell’Intelligenza Artificiale alle missioni spaziali del futuro
Un’altra prospettiva riguarda lo spazio. ESA sta studiando sistemi robotici sempre più autonomi, capaci non soltanto di eseguire comandi, ma di percepire l’ambiente, prendere decisioni e adattarsi alle condizioni locali. Nel 2026 l’Agenzia ha avviato una campagna dedicata proprio allo sviluppo della cosiddetta embodied intelligence per i sistemi robotici spaziali autonomi.
La lezione più importante viene dalla colonia, non dal singolo robot
La robotica bioispirata mostra un cambio di prospettiva significativo. Per molto tempo la macchina ideale è stata immaginata come un sistema sempre più potente, complesso e centralizzato. Gli insetti suggeriscono invece una strada diversa.
Un robot può essere piccolo. Può avere capacità limitate. Può perfino essere sostituibile. Ciò che conta, in determinate applicazioni, è la capacità di cooperare, adattarsi e distribuire il lavoro.
È questo uno degli aspetti più affascinanti della biomimesi applicata alla robotica: osservando una formica, una termite o un’ape non si studia soltanto come costruire una macchina che assomigli a quell’animale. Si cerca di capire come la natura sia riuscita, attraverso milioni di anni di evoluzione, a risolvere problemi di movimento, percezione, adattamento e cooperazione con una quantità sorprendentemente ridotta di risorse.
Il futuro della robotica potrebbe quindi non essere fatto soltanto di macchine sempre più grandi e intelligenti, ma anche di sciami di piccoli robot capaci di comportarsi, insieme, come un organismo collettivo.
[Cover Image generata da AI]

Sono una professionista con una solida esperienza nella gestione di progetti complessi in ambito Big Data, Data Analysis e Intelligenza Artificiale, con un focus sull’ottimizzazione dei processi aziendali e sull’estrazione di valore strategico dai dati.
Grazie a un background tecnico e a competenze avanzate in machine learning, data engineering e business intelligence, coordino team multidisciplinari per lo sviluppo e l’implementazione di soluzioni innovative basate sui dati.
Nel tempo libero amo dilettarmi tra studio, fai-da-te, trekking e partite di tennis, circondata da amici e famiglia. Sempre alla ricerca di nuove sfide e opportunità per innovare attraverso i dati, sono disponibile per collaborazioni e progetti che mirano a ridefinire il futuro delle aziende attraverso la Data-Driven Transformation.